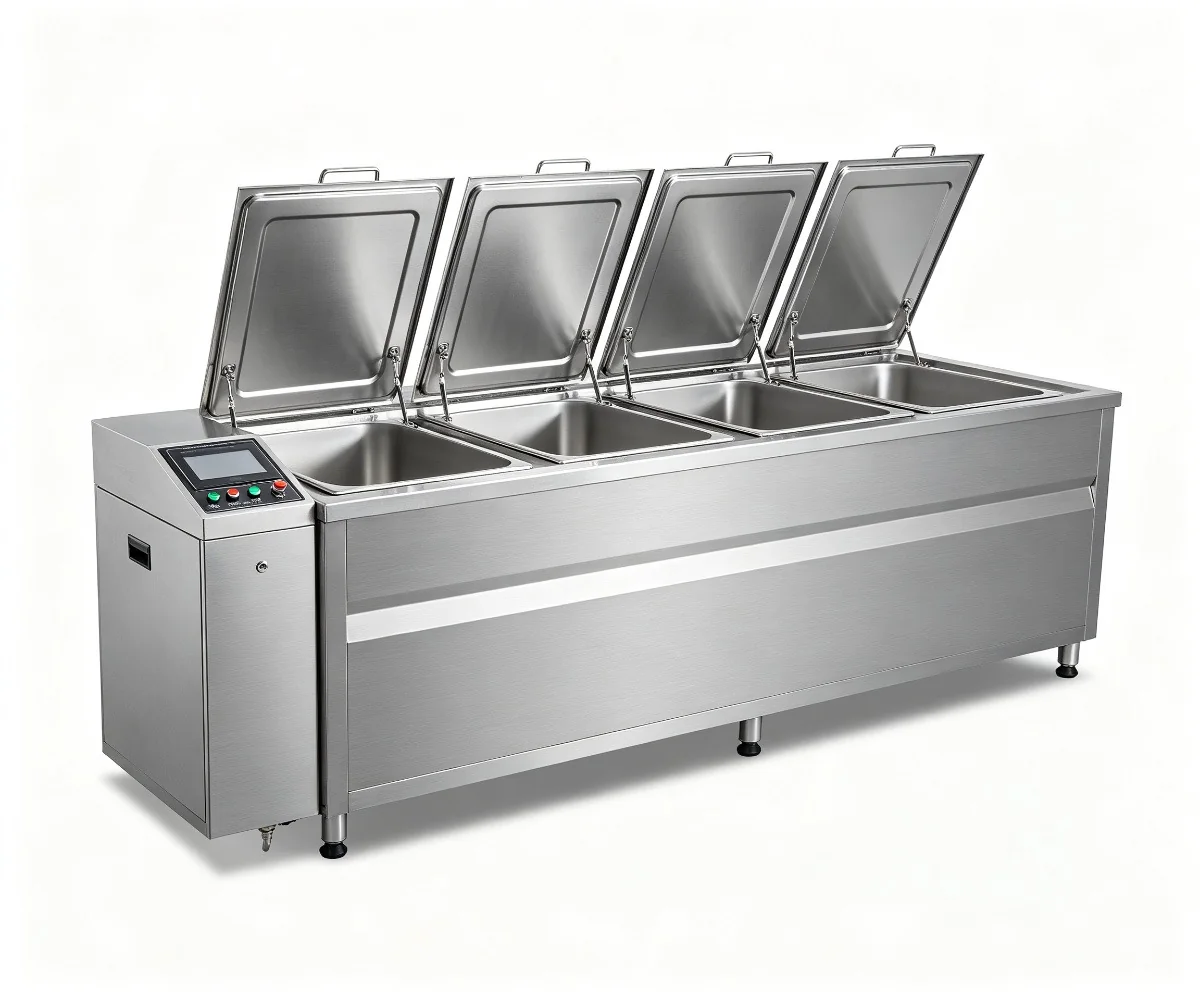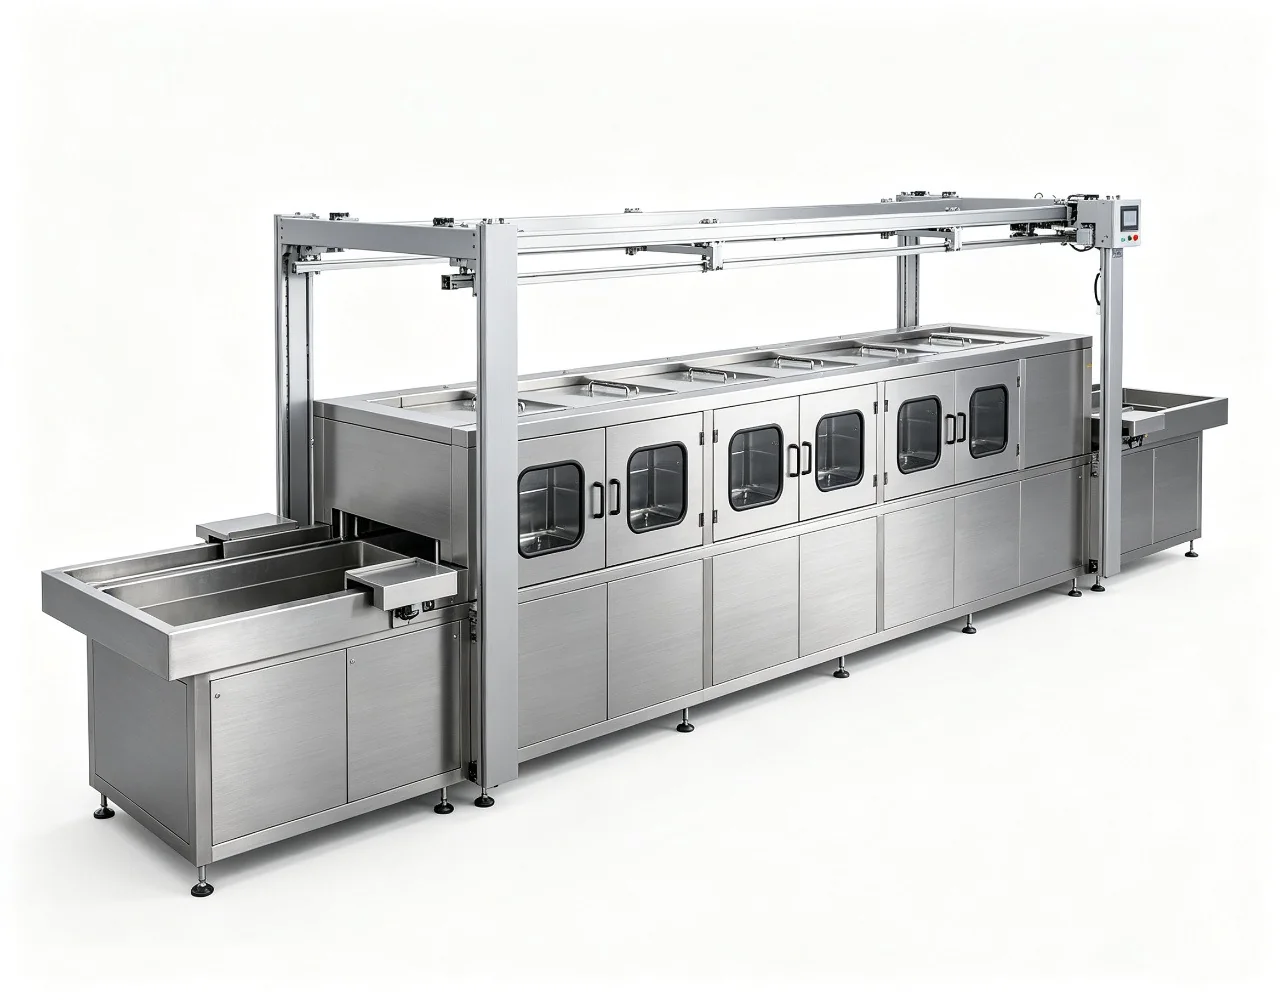
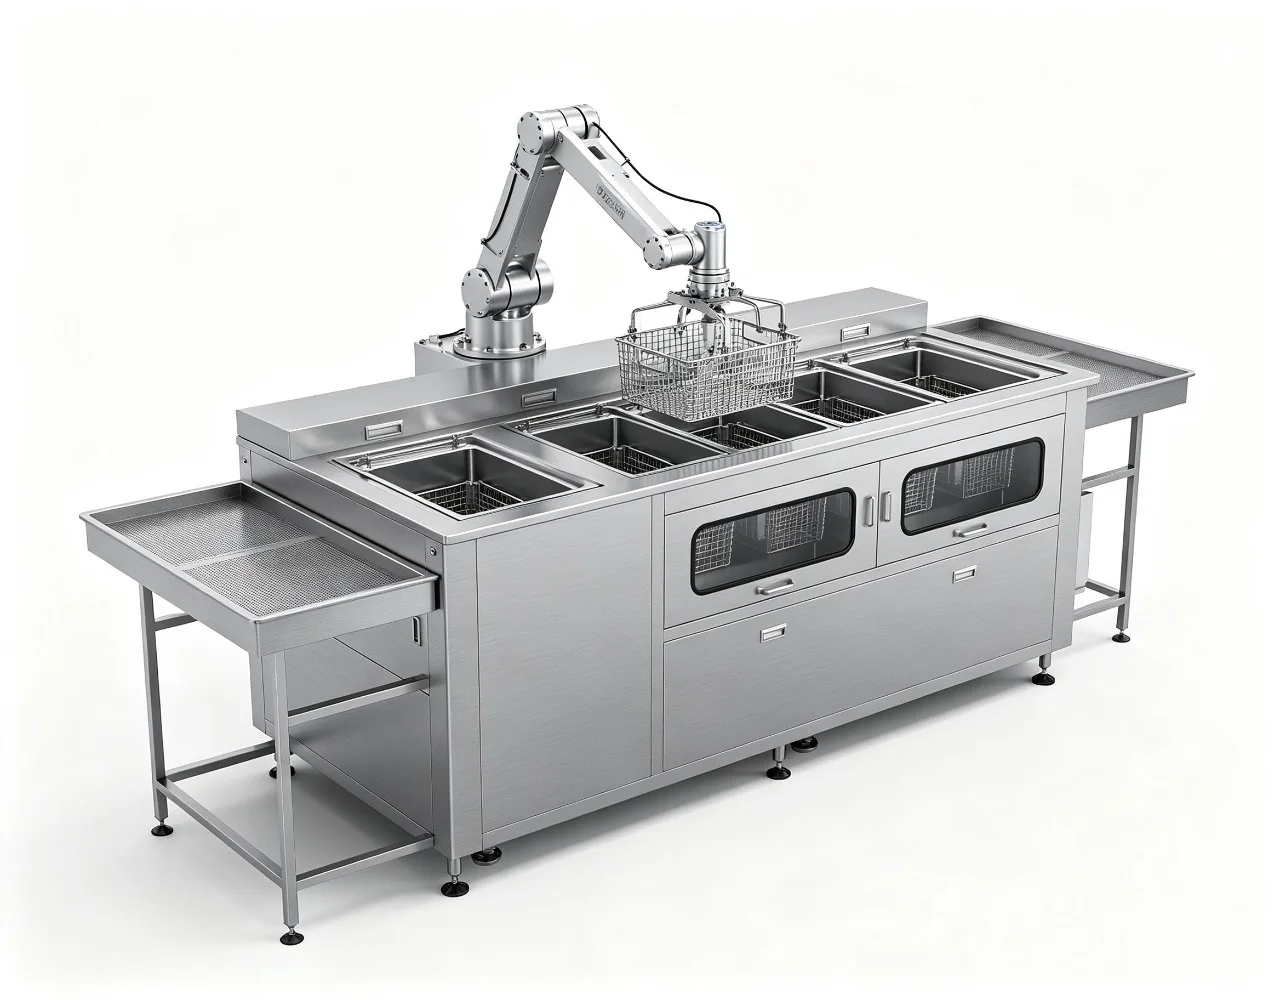
เซลล์หุ่นยนต์
คุณสมบัติหลัก
- 01หุ่นยนต์หกแกนแบบประกบ
น้ำหนักบรรทุกจะถูกจับคู่กับตะกร้าหรืออุปกรณ์ติดตั้ง และปิดล้อมด้วยการป้องกันที่เชื่อมต่อกัน
- 02การวางแนวโหลดฟรี
การเอียง การหมุน และการผกผันช่วยปรับปรุงการฟอกอากาศ การระบายน้ำ และการสัมผัสโพรงอากาศ
- 03ถังคลัสเตอร์ขนาดกะทัดรัด
เค้าโครงช่วยประหยัดพื้นที่และลดระยะการถ่ายโอน
- 04สูตร PLC และ HMI
เวลา อุณหภูมิ และพลังงานต่อสถานีจะถูกจัดเก็บไว้พร้อมกับการแสดงข้อผิดพลาดและโหมดการสอน
- 05เครื่องมือที่กำหนดเอง
อุปกรณ์จับยึด ตะกร้า และอุปกรณ์จับยึดได้รับการออกแบบมาให้เหมาะกับกลุ่มชิ้นส่วน
- 06เครื่องกำเนิดอัลตราโซนิกอิสระ
ถังล้างแต่ละถังมีระบบติดตามอัตโนมัติ การกวาด และกำลังที่ปรับได้
- 07ขั้นตอนกระบวนการบูรณาการ
มีการกรอง การกำจัดน้ำมัน การล้าง มีดลม และการอบแห้งด้วยลมร้อนหรือสุญญากาศ
- 08บูรณาการโรงงาน
สามารถรวมการมองเห็น การชั่งน้ำหนัก สายพานลำเลียง อินเทอร์เฟซ AGV และ MES ได้